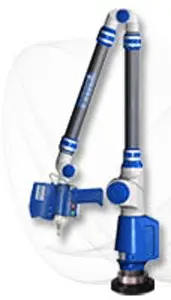
MC003-SCANARM 3D laser scanning measuring arm
Full 3D dimensional and GD&T inspection
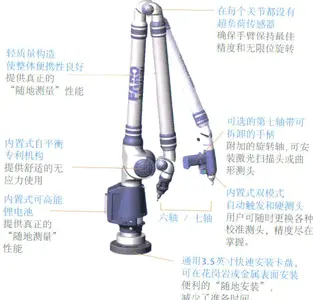
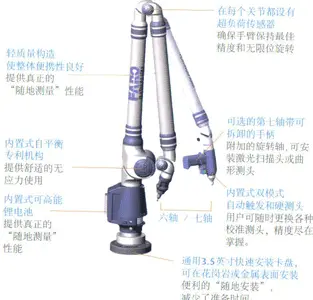
- Управление便携式关节测量臂,6 轴/7 轴
- Точность接触式测头 + 可选激光扫描头
 MC003-PLARM · 2026-11-17 · +86 21 5748 2007
Full 3D dimensional and GD&T inspection
Отправляя форму, вы соглашаетесь с политикой конфиденциальности.
The MC003-PLARM solution covers portable arms to high-accuracy bridge CMMs, with touch probes or laser scanning.
The MC003-PLARM solution covers portable arms to high-accuracy bridge CMMs, with touch probes or laser scanning.
| Управление | 便携式关节测量臂,6 轴/7 轴 |
|---|---|
| Точность | 接触式测头 + 可选激光扫描头 |
| Диапазон измерений | 按型号规格,详见选型表 |
| ПО | 专业测量与评价软件(尺寸/形位公差) |
| Параметры профиля | 适用于箱体、叶片、模具、结构件全尺寸检测 |
* Результат формируется правилами по базе продукции; только для предварительного подбора.
Мостовая КИМ перемещает щуп по X/Y/Z на оптических шкалах с разрешением 0,01–0,1 мкм. Триггерные щупы фиксируют координаты в момент касания, сканирующие — непрерывно, лазерные головки снимают миллионы точек в секунду.
Модель из 21 геометрической погрешности компенсируется программно; датчики температуры корректируют по α = 11,5×10⁻⁶/°C.
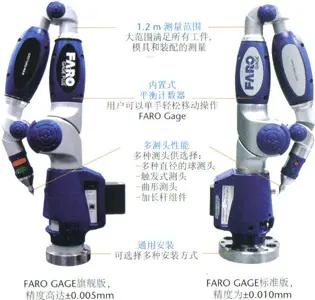
Портативные руки MC003 — шесть кодированных шарниров, положение наконечника решается по модели Д-Х; с лазером — система обратного проектирования.
1. Расстояние: d = √(Δx²+Δy²+Δz²); u(d) ≈ √2·uоси.
2. Температура: ΔL = L·α·ΔT; сталь 300 мм при ΔT=2 °C — 6,9 мкм.
3. Позиция: Δ = 2√(Δx²+Δy²); 0,03 и 0,04 мм → Δ=0,10 мм (брак при φ0,08).
4. Бюджет неопределённости: uc = √(u²+u²+u²+u²); при 1,8/0,6/1,0/0,8 мкм → uc ≈ 2,3 мкм (U ≈ 4,6 мкм, k=2).
5. Круглость: МНК = max−min радиусов; арбитраж — минимальная зона.
| Стандарт | Название | Область |
|---|---|---|
| ISO 10360-2 | КИМ: приёмка и перепроверка, ч.2 | MPE_E0 |
| GB/T 16857.2 | GPS — приёмка КИМ в КНР | Национальная приёмка |
| ISO 1101 | GPS — допуски формы | Оценка GD&T |
| GB/T 1958 | GPS — контроль отклонений | Методы |
| ISO/TS 15530-3 | Оценка неопределённости КИМ | Бюджеты U |
В задании фиксируйте температуру, щуп, стратегию точек и оснастку.
1. Класс точности: (2,5+L/300) мкм — цех; (1,5+L/350) мкм — метрологическая; MGH — поверка калибров.
2. Ходы: наибольшая деталь + 30% запаса; для очень крупных — портальные.
3. Портативно или стационарно: на месте, трубы и швы — руки MC003; лаборатории — мостовые Spectrum/Atlas/DuraMax.
4. Щупы: триггер для призматических; лазер для лопаток; UG — комбинированные.
5. ПО: импорт CAD, GD&T и офлайн-симуляция обязательны для серий.
Условия: 20±1 °C, градиент ≤0,5 °C/ч, влажность 40–60%; выравнивание ≥4 ч.
Базирование: опора в 3/6 точках без деформации; тонкостенные — на пасте.
Базы: 3-2-1 по чертежу; иначе — совмещение с CAD с записью RMS.
Точки: отверстия ≤10 мм — 4–6 точек; плоскости ≥6; шаг сканирования ≤0,5 мм.
Контроль: эталонная сфера каждую смену; ежеквартально по ISO 10360.
Ошибки: нетермостатирование, длинные щупы, завышенная скорость сканирования, неверно построенные базы.
Full 3D dimensional and GD&T inspection
Full 3D dimensional and GD&T inspection
Full 3D dimensional and GD&T inspection
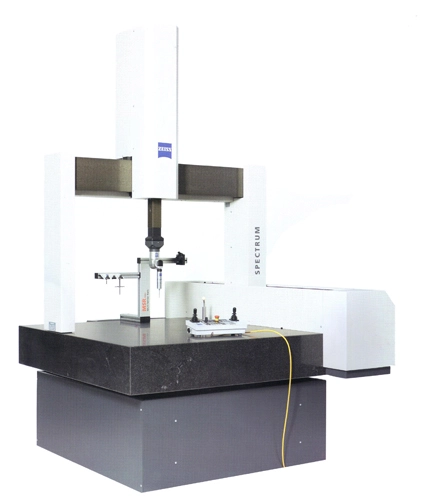
Full 3D dimensional and GD&T inspection