
2.5D 与 3D 影像测量:Z 轴能力、原理差异与选型边界
2.5D 靠对焦或激光补 Z 向,适合台阶高度;真正 3D 要接触测头、结构光或白光干涉,精度与成本差一个量级。
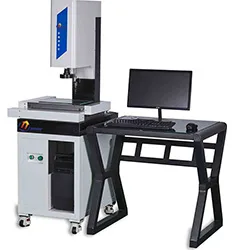
2.5D 的 Z 从哪里来
常规影像测量仪本质上是二维设备:X/Y 由光栅尺定位,Z 向只负责对焦。所谓 2.5D 的 Z 测量有两条路径:一是对焦法,用对比度评价函数搜索最清晰位置,重复性约 1~3 μm,适合测透明件、台阶高度;二是激光三角测头或光谱共焦测头作为选配件,Z 向精度可达 ±(2~5) μm,量程 10~30 mm。2.5D 适合平面试件加少量高度特征的场景,如 PCB、冲压件、手机结构件。
真 3D 的三条路线
| 路线 | 精度 | 效率 | 适用 |
|---|---|---|---|
| 影像+接触测头(复合式) | ±(3+L/200) μm | 中 | 孔深、侧壁、被遮挡特征 |
| 结构光/线激光扫描 | ±(10~30) μm | 高 | 曲面轮廓、逆向工程 |
| 白光干涉/共聚焦 | 0.01~0.1 μm | 低 | 表面形貌、微结构 |
选型判据
看被测特征的空间分布:所有特征共面或只有少量台阶,2.5D 足够;存在侧孔、深槽、三维曲面,必须真 3D。再看精度需求:Z 向要求 5 μm 以内,接触式复合机是唯一经济选择;要求亚微米则转向白光干涉,但其视场小(毫米级)、无法测大工件。被测材质也有限制:激光法怕镜面反光,透明件用共聚焦,软材料用非接触。
复合式的协同要点
影像+接触复合机的关键是两套传感系统的坐标统一:用标准球标定光学中心与测球球心的偏移量(通常几十 μm 级),标定后两种传感器测同一特征应重合在 ±5 μm 内。测量程序可混合调用——光学测外轮廓、测头测孔深,一次装夹完成全尺寸检测,这正是复合机相对单一设备的核心价值。


