 HOT
 YR4030Z · 2026-11-17 · +86 21 5748 2007
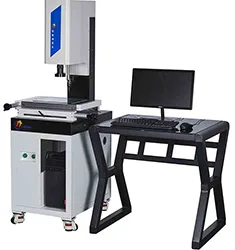
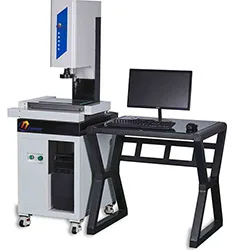
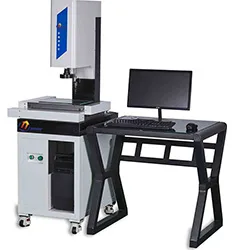
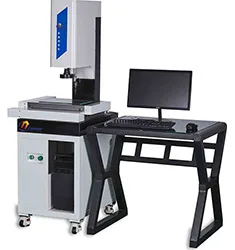
YR4030Z 自动聚焦二次元影像测量仪
自动聚焦二次元影像测量仪
型号YR4030Z
- 测量工件尺寸400*300*180mm
- 测量精度3+L/200um
- 测量分辨率1um
- 系统放大倍数20~140倍(可定制40~280倍)
提交即表示同意我们按隐私政策处理您的联系信息。
01
产品概述
YR4030Z自动聚焦二次元影像测量仪具有多功能数据处理系统,全中文显示可做多点采样、坐标旋转,点、线、距离、角度检测,同时可以RS232串口数据输出,也可以直接导入CAD。YR4030Z自动聚焦二次元影像测量仪能高效地检测各种复杂工件的轮廓和表面形状如:样板、冲压件、凸轮、螺纺、齿轮、成形铣刀等各种工具、刀具和零件、以及端子、钟表、金钢石等。它广泛应用于机械、模具、仪表、电子、轻工等行业,是计量室和生产车间不可缺少的一种计量检定设备。
一、技术参数:
测量工件尺寸:400*300*180mm;
测量精度:3+L/200um;
测量分辨率:1um;
系统放大倍数:20~140倍(可定制40~280倍);
聚焦方式:自动聚焦;
外形尺寸:580*680*900mm;
整机重量:240kg;
二、机器配置:
底座/立柱材质:00级精密花岗岩,平面度3um;
导轨:高平衡滚子交叉导轨;
光栅尺:闭合式1um分辨率精密光栅尺;
Z轴驱动:精密伺服,自动聚焦;
CCD:海康威视高速光纤工业数字相机;
镜头:0.7~4.5X高清连续变倍镜头;
表面/轮廓光源:进口LED环形/圆形冷光源;
三、软件系统:
多语言版ZONSON智能测控系统;
半自动DC300解析系统;
四、标配:
电脑;
1um校准尺;
数据线;
出厂检验报告;
合格证;
保修卡;
五、选配件:
英国雷尼绍三维探头(可测量三维尺寸);
英国雷尼绍红宝石测针;
六、软件功能:
基本测量:点线、线线、圆圆、线圆等距离,线段拟合、圆拟合、圆弧拟合等;
自校准功能;
自动寻边测量功能;
自动测量模式:自动检测,框选检测,点选检测;
形位公差测量:平行度、垂直度、倾斜度、位置度、同心度、对称度、轮廓度、径向跳动、轴向跳动等检测;
报告生成:Word、Excel、PDF、DXF、AutoCAD导入导出;
SPC数据统计分析;
缩放:视图缩放、区域缩放、全屏缩放等;
YR4030Z自动聚焦二次元影像测量仪具有多功能数据处理系统,全中文显示可做多点采样、坐标旋转,点、线、距离、角度检测,同时可以RS232串口数据输出,也可以直接导入CAD。YR4030Z自动聚焦二次元影像测量仪能高效地检测各种复杂工件的轮廓和表面形状如:样板、冲压件、凸轮、螺纺、齿轮、成形铣刀等各
02
技术参数
| 测量工件尺寸 | 400*300*180mm |
|---|---|
| 测量精度 | 3+L/200um |
| 测量分辨率 | 1um |
| 系统放大倍数 | 20~140倍(可定制40~280倍) |
| 聚焦方式 | 自动聚焦 |
| 外形尺寸 | 580*680*900mm |
| 整机重量 | 240kg |
| 底座/立柱材质 | 00级精密花岗岩,平面度3um |
| 导轨 | 高平衡滚子交叉导轨 |
| 光栅尺 | 闭合式1um分辨率精密光栅尺 |
| Z轴驱动 | 精密伺服,自动聚焦 |
| CCD | 海康威视高速光纤工业数字相机 |
| 镜头 | 0.7~4.5X高清连续变倍镜头 |
| 表面/轮廓光源 | 进口LED环形/圆形冷光源 |
* 结果由规则引擎与产品库匹配生成,仅供初选;最终以工程师确认为准。
03
产品原理
影像测量仪以光学成像替代机械接触:LED 轮廓光(背光)把工件边缘变成高对比剪影,表面光与同轴光用于孔壁、盲孔与台阶。高分辨率 CMOS 采集图像后,软件对边缘做亚像素提取,用最小二乘拟合直线、圆、圆弧,建立工件坐标系(3-2-1 或最佳拟合),再计算距离、角度、同轴度、位置度等。
平台由伺服电机 + 精密丝杠驱动,光栅尺(分辨率 0.1–1μm)反馈位置;CNC 机型将“移动—拍照—测量”编成程序,实现批量自动检测。精度表达通常为 U = 2.0 + L/200 μm(L 为被测长度,mm),需在 20±2℃ 恒温下考核。
- 远心镜头:消除透视误差,适合深孔与台阶。
- 双远心 + 平行背光:边缘最锐利,适合精密冲压件。
- 激光/接触测头:补充 Z 向高度与深孔尺寸。
04
动图流程
- 上料与夹持:工件置于玻璃台面,真空吸盘或夹具固定。
- 找正:低倍视场取 3 点建立基准面与基准轴。
- 成像:轮廓光/表面光切换,自动对焦与曝光。
- 边缘提取:亚像素算法沿法向搜索灰度梯度极值。
- 拟合与计算:直线/圆/圆弧最小二乘拟合,求尺寸与形位公差。
- 报告:输出 Excel/PDF,超差项红色标注。
05
计算方法与公式
① 示值误差:按行业惯例 E = (2.5 + L/150) μm(L 单位 mm)。例:L = 200 mm 时 E ≈ 3.83 μm;验收时用玻璃尺在行程对角线方向校验。
② 像素当量:像素当量 = 视场宽 ÷ 相机有效像素。例:视场 8 mm、1280 像素 → 6.25 μm/pixel;亚像素算法可再提至 1/10 像素。
③ 圆的测量不确定度:σ(直径) ≈ σ点/√n,采点越多越稳;最小二乘拟合推荐每圆 ≥16 点。
④ 位置度:实测位置偏差 Δ = 2√(Δx² + Δy²),与公差带 φt 比较。例:Δx=0.02、Δy=0.015 mm → Δ = 2×0.025 = 0.05 mm,需 ≤ t。
⑤ 温度修正:钢件 100 mm、ΔT=1℃ 时长度变化 1.2 μm,车间现场需按 α≈11.5×10⁻⁶/℃ 修正。
06
标准规范
| 标准号 | 名称 | 用途 |
|---|---|---|
| GB/T 24762-2009 | 产品几何技术规范(GPS)影像测量仪的验收检测和复检检测 | 验收与年检 |
| JJF 1318-2011 | 影像测量仪校准规范 | 校准方法 |
| ISO 10360-7 | 坐标测量机的验收检测:影像测量机 | 国际项目验收 |
| VDI/VDE 2617 | 坐标测量机精度特性 | 精度评定 |
| GB/T 1958-2017 | 产品几何技术规范 几何公差 检测与验证 | 形位公差判定 |
07
选型方案
① 行程先算清楚:把「工件最大外形 + 夹具 + 走位余量」三者相加,再留 20%。常见误区是按工件尺寸直接选,结果装夹后放不下。YRVMS 系列从 150×100 到 1200×1500 覆盖,大件选 YRVMS5030 以上或龙门机型。
② 精度看三项而不是一项:示值误差(E)、重复性(R)、以及光栅分辨率。E 值 2.5+L/200 μm 属常规,E 值 1.8+L/300 μm 用于精密件;只看「分辨率 0.001 mm」没有意义。
③ 手动 / 电动 / CNC:单件抽检选手动(YRVMS1510F);批量重复测量选电动(YRVMS2010E 以上);多点位自动编程、需要无人值守选 CNC(YRVMS3020CNC 以上)。
④ 镜头与光源决定能测什么:平面尺寸用 0.7~4.5× 变倍 + 双远心(消除透视误差);测高度、盲孔、深槽必须加激光或接触测头;测反光金属加同轴光,测透明件加背光。
⑤ 软件看三件事:是否支持图纸基准建立坐标系(而不是靠人眼对齐)、是否直接出 FAI/PPAP 表格、是否支持 SPC 与 Excel 导出。
⑥ 在线全检另算:节拍优先时选 YR-MV 系列(专用视觉 + 转盘),不要用测量机去干产线全检的活,两者设计目标不同。
| 系列 | 驱动 | 行程(mm) | 典型场景 |
|---|---|---|---|
| YRVMS1510F | 手动 | 150×100 | 小件抽检、教学 |
| YRVMS2010E / 2515F | 电动 / 手动 | 200×100 / 250×150 | 连接器、精密五金 |
| YRVMS3020CNC / 4030CNC | CNC | 300×200 / 400×300 | 3C 结构件 FAI、批量编程 |
| YRVMS5030 / 5030CNC | CNC | 500×300 | 中大型结构件 |
| YRVMS120150 | 龙门 CNC | 1200×1500 | 板材、大件轮廓 |
| YR-MV1080 / 7070 | 专用视觉 | 按产线定制 | 在线全检、节拍优先 |
| YR-QVS 系列 | 闪测 | 小视场 | 一键多尺寸、秒级 |
验收建议:到货后用标准玻璃线纹尺做 E 值复核,用同一工件连续测 10 次看 R 值;再拿一件已知三坐标结果的工件做比对,偏差应在 E 值范围内。
08
检测方法
环境:20±2℃、湿度 40–60%、无振动源;开机预热 30 分钟;工件与机器等温 ≥2 小时(大件 4 小时)。
校准:用标准玻璃线纹尺(或陶瓷量块)在 X/Y/Z 三个方向、近端与远端分别测量,记录示值误差;按 ISO 10360-7 用长度标准器做 7 个方向探测。
测量:建立坐标系(面—线—点或 3-2-1);每特征至少采 5 点(圆至少 6 点、大圆 8 点);避免在边缘倒角处取点;同一特征重复测 3 次取平均。
验证:用已知尺寸的标准件(如 50mm 量块、标准圆)做日常核查,偏差超过 MPE 的 1/3 即需重新校准。
不确定度:主要来源为温度(11.5×10⁻⁶/℃×L)、光栅、边缘提取算法与装夹重复性,报告应注明 U 与 k=2。
09
行业应用
- 3C 与精密结构件:手机中框、笔电外壳、摄像头模组的平面尺寸与位置度,首件全尺寸 140+ 项;验收指标:重复性 ≤2 μm、FAI 报告一次通过率 ≥95%。
- 连接器与端子:共面度、间距、针脚偏移;小视场高倍 + 双远心镜头,共面度测量重复性 ≤3 μm。
- 医疗器械:注射器针管、支架网丝、手术器械刃口;要求无接触、可留档图像,符合 GMP 追溯。
- 冲压与五金:高速在线全检,节拍 ≤1 s/件,配转盘或传送带自动上料。
- PCB 与 FPC:孔径、线宽线距、金手指尺寸;配同轴光与可编程光源,测 0.05 mm 线宽。
- 精密齿轮与钟表件:模数 0.2 以下小模数齿轮的齿形、齿距累积误差。
- 新能源电池:极片涂布宽度、极耳尺寸、壳体平面度;需防尘与防腐蚀环境。
- 模具与电极:铜公、石墨电极的轮廓与深度,配合三坐标做互补测量。
10