 ML系列 · 2026-11-17 · +86 21 5748 2007
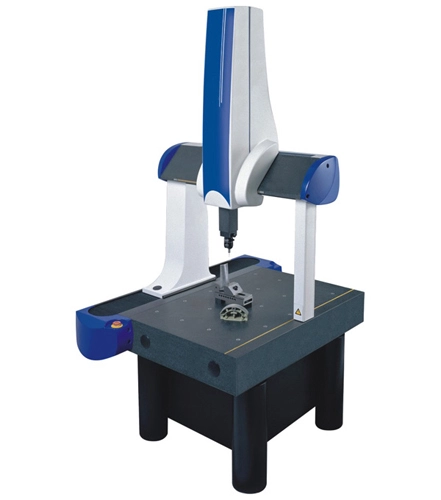
ML系列 三坐标测量机
三维形位公差全尺寸检测
型号ML系列
- 控制方式桥式三坐标测量机
- 示值精度按型号配置接触/扫描测头
- 测量范围按型号规格,详见选型表
- 软件专业测量与评价软件(尺寸/形位公差)
提交即表示同意我们按隐私政策处理您的联系信息。
01
产品概述
ML系列 三坐标测量方案,接触测头与激光扫描可选,覆盖从便携测量臂到高精度桥式机的完整需求。
ML系列 三坐标测量方案,接触测头与激光扫描可选,覆盖从便携测量臂到高精度桥式机的完整需求。
02
技术参数
| 控制方式 | 桥式三坐标测量机 |
|---|---|
| 示值精度 | 按型号配置接触/扫描测头 |
| 测量范围 | 按型号规格,详见选型表 |
| 软件 | 专业测量与评价软件(尺寸/形位公差) |
| 轮廓参数 | 适用于箱体、叶片、模具、结构件全尺寸检测 |
* 结果由规则引擎与产品库匹配生成,仅供初选;最终以工程师确认为准。
03
产品原理
桥式三坐标以移动桥/固定桥结构承载:工件固定在工作台,测头系统沿 X/Y/Z 三轴运动,轴上光栅尺(分辨率可达 0.01~0.1 μm 级)实时给出坐标。触发测头(TP)在触测瞬间锁定三轴坐标;扫描测头(SP)连续采集表面点云;非接触激光扫描头每秒百万点级,用于自由曲面与软材料。
几何误差模型对 21 项机构误差(定位、直线度、垂直度、角摆等)进行软件补偿;温度传感器按 α=11.5×10⁻⁶/℃(钢)实时修正。
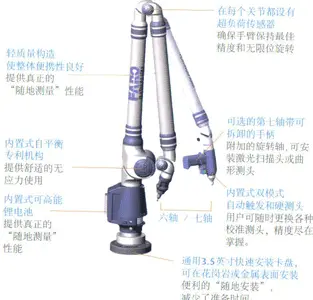
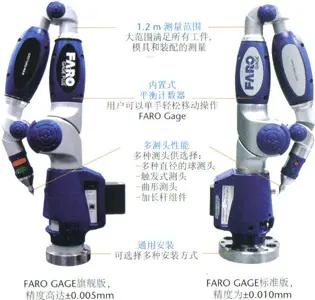
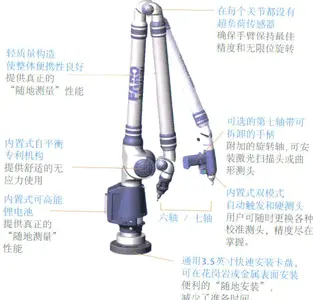
便携式测量臂(MC003 系列)用六个旋转编码器关节串联构型,端部测头位置由各关节角矢量求解(D-H 模型),可在现场对大件就位测量;配激光扫描头即成逆向采集系统。
04
动图流程
- 装夹与安全空间:工件自由装夹,确认测头不会与夹具干涉。
- 测头校准:在标准球上触发/扫描校准测针矢量与等效直径。
- 建坐标系:按 3-2-1(面-线-点)或 CAD 最佳拟合成工件坐标系。
- 路径执行:调用测量程序,CMM 自动走点/走线采集。
- 形位评定:软件按 GD&T 规则(ISO 1101 / ASME Y14.5)评定尺寸、轮廓度、位置度。
- 报告输出:彩色偏差图 + 数据表 + 可追溯测点记录。
05
计算方法与公式
① 两点距离:d = √(Δx²+Δy²+Δz²);测量不确定度 u(d) ≈ √2·u轴。
② 温度影响:ΔL = L·α·ΔT。例:钢件 L=300 mm、ΔT=2℃ → ΔL = 6.9 μm,必须补偿,或在 20℃ 恒温间测量。
③ 位置度:偏差 Δ = 2√(Δx²+Δy²),与公差带 φt 比较;例:Δx=0.03、Δy=0.04 mm → Δ=0.10 mm,超出 φ0.08 则不合格。
④ 不确定度预算:uc = √(u机器² + u测头² + u温度² + u装夹²)。例:u机器=1.8、u测头=0.6、u温度=1.0、u装夹=0.8 μm → uc ≈ 2.3 μm(k=2 时 U ≈ 4.6 μm)。
⑤ 圆度/球度评定:最小二乘圆心 O,各点半径 ri,LSQ 圆度 = max(ri)−min(ri);仲裁用最小区域(MZ)。
06
标准规范
| 标准号 | 名称 | 适用环节 |
|---|---|---|
| ISO 10360-2 | 坐标测量机验收与复检 第2部分:尺寸测量 | MPEE0 验收 |
| GB/T 16857.2 | 产品几何技术规范 坐标测量机 验收/复检 | 国内验收依据 |
| ISO 1101 | GPS 几何公差 形状、方向、位置、跳动 | GD&T 评定规则 |
| GB/T 1958 | GPS 几何误差检测与评定 | 形位误差方法 |
| ISO/TS 15530-3 | 坐标测量机测量不确定度评定 | 不确定度管理(PUMA) |
测量任务单须注明:温度范围、测头配置、测点策略与工装,保证结果可比可复现。
07
选型方案
① 用「精度 + 行程」二维定位:先按工件最大外形定行程(并留 150~200 mm 装夹余量),再按公差等级定精度。MPE_E 2.2+L/350 覆盖多数汽车与通用机械;1.8+L/300 用于精密模具;1.2+L/300 以下用于航空与量具。
② 结构形式按工件定:中小件批量选桥式(Atlas、Daisy);重型件选龙门(ML);现场大件选关节臂(MC003-SCANARM / TIARM);产线旁快速检测选车间型(DuraMax、Spectrum)。
③ 测头决定能测什么:触发测头做尺寸与形位;扫描测头做曲面与点云比对;激光扫描做快速逆向。测头与软件必须成套考虑,别只比主机价格。
④ 软件是长期成本:要看是否支持 DMIS 程序交换、是否内置 GD&T 评价(不是靠二次开发)、是否能直接出 PPAP/FAI 报告、是否有离线编程。
⑤ 环境是精度的前提:20±2℃、温度梯度 ≤1℃/h、振动 ≤VC-C;没有恒温条件却买高精度机,等于白花钱。
⑥ 验收按 ISO 10360:用标准球测 MPE_P(探测误差)与 MPE_E(示值误差),并要求供应商提供 21 项几何误差补偿报告。
| 系列 | 结构 | 精度(MPE_E) | 典型场景 |
|---|---|---|---|
| Daisy | 桥式(经济型) | 2.5+L/300 | 通用五金、教学 |
| Atlas / Atlas-B | 桥式 | 2.2+L/350 | 汽车零部件、壳体 |
| MGH 高精度 | 桥式(高刚性) | 1.2+L/300 | 精密模具、量具 |
| ML 系列 | 龙门 | 3.0+L/300 | 大型结构件、铸件 |
| UG / Spectrum | 车间型 | 3.5+L/300 | 产线旁快速检测 |
| MC003-SCANARM | 关节臂 + 扫描 | 0.03 mm(臂长相关) | 现场大件、逆向 |
| MC003-GAGEPLUS | 专用检具 | 按工件定制 | 批量快速判定 |
报价差异主要来自:精度等级、行程、测头与扫描配置、软件模块(GD&T/点云/离线编程)、恒温房与气源配套。同行程机型价差可达 2~3 倍,别只看主机报价。
08
检测方法
环境:20±1℃、梯度 ≤0.5℃/h、湿度 40~60%;工件与室内同温 ≥4 h(大件过夜)。
装夹:三点/六点支撑避免夹持变形;薄壁件用低应力支撑膏。
建基准:按图纸基准特征 3-2-1;无图纸时按 CAD 最佳拟合并记录拟合残差 RMS。
测点策略:直径 ≤10 mm 的孔取 4~6 点;平面 ≥6 点且覆盖四周;扫描曲面点距 ≤0.5 mm。
日常核查:每班用标准球/量块核查示值;每季度按 ISO 10360 做期间核查并留存曲线。
常见误差:温度未同温(最大来源)、测针过长弹性偏移、扫描速度过快滤波失真、坐标系建错导致整体偏差。
09
行业应用
- 汽车与新能源:电驱壳体、变速器壳体、电池托盘的位置度与轮廓度,单件 200+ 特征;要求 MPE_E ≤2.2+L/350 μm。
- 模具与压铸:型腔曲面比对、电极与模具间隙、首件与修模验证,需扫描测头与点云比对软件。
- 航空航天:结构件、叶轮、机匣的形位公差与自由曲面,要求符合 ASME Y14.5 与 ISO 1101 的基准体系。
- 精密机械与导轨:机床床身、立柱的直线度/垂直度/平面度,常与自准直仪互补。
- 医疗器械:骨科植入体、手术器械的自由曲面与配合尺寸,需可追溯的测量报告。
- 电子与半导体:精密结构件、封装模具的微特征,需高精度机型与恒温环境。
- 大型焊接结构:工程机械臂架、风电法兰,需关节臂或龙门机在现场测量。
- 第三方检测:尺寸仲裁与首件检验,设备需带有效校准证书与不确定度预算。
10
该型号的报价与交期
同系列产品
查看全部→三坐标测量机